SCAPE 3D Endüstriyel Tarayıcılar
Robotik hücrelerde parça tanıma, konumlandırma ve kalite kontrol için dört farklı ürün ailesi — robot koluna monte edilebilen kompakt modellerden geniş alan taramasına uygun sabit sistemlere kadar.
SCAPE Grid Scanner Recognition™
Görüntü tabanlı, patentli tanıma yöntemiyle çalışır: 2B görüntü özellikleri ile 3B nokta bulutu verisini birleştirerek, tek bir kareden yüksek parlaklıktaki (parlak/yansıtıcı) yüzeylere sahip parçaları bile güvenilir şekilde tanır. LED projektörden yansıyan bir gridin kamerayla yakalanmasıyla nokta bulutu üretilir. Robot koluna doğrudan monte edilebilir; farklı çalışma mesafelerine göre ayarlanabilir görüş alanı sayesinde kutu sayısı veya konumuyla sınırlı kalmadan çok yönlü kullanım sağlar.
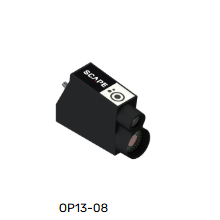
SCAPE Grid Scanner Recognition™ — Tool Unit Compact
| Boyut sınıfı | Kompakt gövde, robot koluna doğrudan montaj |
| Yakın Mesafe — Beklenen mesafe | 340 mm |
| Yakın Mesafe — Çalışma aralığı | 280–480 mm |
| Yakın Mesafe — Görüş alanı (FOV) | 205 × 205 mm |
| Yakın Mesafe — Yanal çözünürlük (XY) | 1.05 mm |
| Yakın Mesafe — Derinlik belirsizliği (RMS) | 0.25 mm |
| Uzak Mesafe — Beklenen mesafe | 445 mm |
| Uzak Mesafe — Çalışma aralığı | 325–565 mm |
| Uzak Mesafe — Görüş alanı (FOV) | 271 × 271 mm |
| Uzak Mesafe — Yanal çözünürlük (XY) | 1.37 mm |
| Uzak Mesafe — Derinlik belirsizliği (RMS) | 0.44 mm |
| Genişletilmiş Mesafe | Belirlenecek (üretici verisi güncellenince eklenecek) |
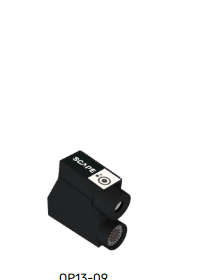
SCAPE Grid Scanner Recognition™ — Tool Unit Standard / Large
| Boyut sınıfı | Standart/Large gövde, robot koluna doğrudan montaj |
| Yakın Mesafe — Beklenen mesafe | 460 mm |
| Yakın Mesafe — Çalışma aralığı | 400–630 mm |
| Yakın Mesafe — Görüş alanı (FOV) | 275 × 275 mm |
| Yakın Mesafe — Yanal çözünürlük (XY) | 1.42 mm |
| Yakın Mesafe — Derinlik belirsizliği (RMS) | 0.30 mm |
| Uzak Mesafe — Beklenen mesafe | 600 mm |
| Uzak Mesafe — Çalışma aralığı | 450–750 mm |
| Uzak Mesafe — Görüş alanı (FOV) | 395 × 395 mm |
| Uzak Mesafe — Yanal çözünürlük (XY) | 1.85 mm |
| Uzak Mesafe — Derinlik belirsizliği (RMS) | 0.50 mm |
| Genişletilmiş Mesafe — Beklenen mesafe | 730 mm |
| Genişletilmiş Mesafe — Çalışma aralığı | 480–860 mm |
| Genişletilmiş Mesafe — Görüş alanı (FOV) | 434 × 434 mm |
| Genişletilmiş Mesafe — Yanal çözünürlük (XY) | 2.25 mm |
| Genişletilmiş Mesafe — Derinlik belirsizliği (RMS) | 0.80 mm |
Robota monte kullanımın avantaj sağladığı her uygulamada tercih edilir: büyük parçaların yakın mesafeden incelenmesi, robotun erişim alanındaki farklı bölgelerde nesne konumu tespiti, robot navigasyonu ve görüntü tabanlı robot kontrolü.
SCAPE Mini Endüstriyel 3D Tarayıcılar
SCAPE'in el-göz (hand-eye) 3B sensör ailesinin parçası olan Mini serisi, ortam ışığına karşı yüksek dirençli güçlü lazer kaynağı kullanır. Sağlam, kompakt ve hafif yapısı sayesinde robot koluna doğrudan monte edilebilir; yönlendirme, kavrama ve kaynak pozisyonu tespiti gibi yüksek hassasiyet gerektiren görevler için uygundur. Robotun erişim alanı içinde geniş bir görüş açısı sunarak, kutu sayısı veya konumuyla sınırlı kalmadan entegre sistemlere yüksek esneklik kazandırır.
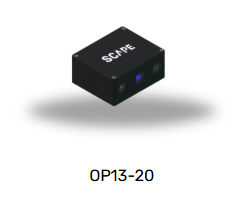
SCAPE Mini Pro-700
| Boyut (U×G×Y) | 120 × 100 × 55 mm |
| Ağırlık | 0.78 kg |
| Taban çizgisi (Baseline) | 80 mm |
| Çalışma aralığı | 400–700 mm |
| Yakın FOV | 400 × 350 mm @ 400 mm |
| Uzak FOV | 700 × 600 mm @ 700 mm |
| Nokta aralığı (Point cloud) | 0.47 mm @ 500 mm |
| Pozlama modu (Derinlik kamerası) | Global shutter |
| Hassasiyet — Z | < %0.1 |
| Hassasiyet — X/Y | < %0.5 |
| Çözünürlük | 1280 × 1024 piksel |
| Tarama süresi (tipik) | 0.7–1.1 sn |
| Veri çıktısı | Nokta bulutu — wrl, obj, pcd, ply |
| API | C++, C# |
| İşletim sistemi | Windows 10/11 |
| Donanım arayüzü | Hirose 8pin, Ethernet |
| Çalışma sıcaklığı | 0–40 °C |
| Depolama sıcaklığı | −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi | PoE |
| Güç tüketimi | 16 W |
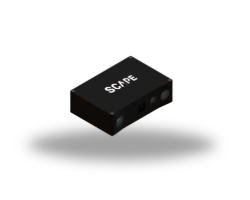
SCAPE Mini Pro C-700
| Boyut (U×G×Y) | 165 × 115 × 49 mm |
| Ağırlık | 1.03 kg |
| Taban çizgisi (Baseline) | 125 mm |
| Çalışma aralığı | 400–700 mm |
| Yakın FOV | 400 × 350 mm @ 400 mm |
| Uzak FOV | 700 × 620 mm @ 700 mm |
| Renkli kamera görüş açısı | H: 66° / V: 53.6° |
| Nokta aralığı (Point cloud) | 0.47 mm @ 500 mm |
| Pozlama modu | Derinlik: Global shutter · Renkli: Rolling shutter |
| Hassasiyet — Z / X-Y | < %0.1 / < %0.5 |
| Çözünürlük — Derinlik | 1280 × 1024 piksel |
| Çözünürlük — Renkli kamera | 3600 × 2800 piksel |
| Tarama süresi (tipik) | 0.7–1.1 sn |
| RGB-D hizalama | Var |
| Veri çıktısı | Derinlik, nokta bulutu (wrl/obj/pcd/ply), renkli kamera görüntüsü |
| API | C++, C#, Python, Halcon |
| İşletim sistemi | Windows 10/11, Ubuntu 16.04/18.04/20.04 |
| Donanım arayüzü | PoE IEEE 802.3at · Ethernet M12 X-CODE, GigE, IEEE1588 |
| Çalışma / Depolama sıcaklığı | 0–40 °C / −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi / tüketimi | PoE / 16 W |
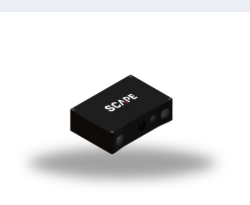
SCAPE Mini Pro C-1000
| Boyut (U×G×Y) | 165 × 115 × 49 mm |
| Ağırlık | 1.03 kg |
| Taban çizgisi (Baseline) | 125 mm |
| Çalışma aralığı | 380–1000 mm |
| Yakın FOV | 300 × 250 mm @ 380 mm |
| Uzak FOV | 650 × 640 mm @ 1000 mm |
| Renkli kamera görüş açısı | H: 56.8° / V: 44.7° |
| Nokta aralığı (Point cloud) | 0.33 mm @ 500 mm |
| Pozlama modu | Derinlik: Global shutter · Renkli: Rolling shutter |
| Hassasiyet — Z / X-Y | < %0.1 / < %0.5 |
| Çözünürlük — Derinlik | 1280 × 1024 piksel |
| Çözünürlük — Renkli kamera | 3000 × 2280 piksel |
| Tarama süresi (tipik) | 0.7–1.1 sn |
| RGB-D hizalama | Var |
| Veri çıktısı | Derinlik, nokta bulutu (wrl/obj/pcd/ply), renkli kamera görüntüsü |
| API | C++, C#, Python, Halcon |
| İşletim sistemi | Windows 10/11, Ubuntu 16.04/18.04/20.04 |
| Donanım arayüzü | PoE IEEE 802.3at · Ethernet M12 X-CODE, GigE, IEEE1588 |
| Çalışma / Depolama sıcaklığı | 0–40 °C / −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi / tüketimi | PoE / 16 W |
Tüm modeller 447 nm mavi lazer ışık kaynağı kullanır ve saniyede 1.3 milyon noktaya kadar veri üretir. Mini Pro-700 yakın mesafe taramaları için son derece kompakttır; Mini Pro C-700 ve C-1000 ise renkli kamera içerir ve farklı tarama hacimlerine göre ayrışır.
SCAPE Pro Endüstriyel 3D Tarayıcılar
Sahne üzerine sabit (üstten) montaj için tasarlanan Pro serisi, iki farklı boyut seçeneğiyle sunulur. Binoküler tarama mimarisi sayesinde bin-picking gibi birden fazla açıdan görüş avantajı gerektiren görevlerde öne çıkar. Sabit tasarım, veri toplama sırasında robotun beklemesine gerek bırakmadığı için robot koluna monte tarayıcılara kıyasla daha kısa çevrim süresi sağlar; bazı uygulamalarda iki kutu yan yana taranabilir. Renkli kamera; nesne ayrımını güçlendirir, yüzey kontrolüne imkân tanır ve geometrik veriye ek olarak doku (texture) haritalama sağlar.
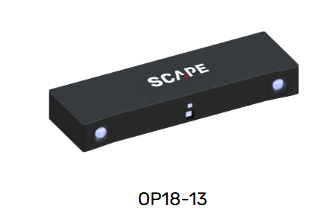
SCAPE Pro C-L
| Boyut (U×G×Y) | 480 × 148 × 65 mm |
| Ağırlık | 3.7 kg |
| Taban çizgisi (Baseline) | 400 mm |
| Çalışma aralığı | 1326–2800 mm |
| Genişletilmiş aralık | 2800–4000 mm |
| Yakın FOV | 1100 × 900 mm @ 1326 mm |
| Uzak FOV | 2100 × 1800 mm @ 2800 mm |
| Renkli kamera görüş açısı | H: 65.6° / V: 51.6° |
| Pozlama modu | Gri ton: Global shutter · Renkli: Rolling shutter |
| Hassasiyet — Z / X-Y | < %0.1 / < %0.5 |
| Çözünürlük — Derinlik | 1624 × 1240 piksel |
| Çözünürlük — Renkli kamera | 3264 × 2464 piksel |
| Kare hızı (derinlik) | 1.5 fps'e kadar |
| RGB-D hizalama | Var |
| API | C++, C#, Python, Halcon |
| İşletim sistemi | Windows 10/11, Ubuntu 16.04/18.04/20.04 |
| Donanım arayüzü | Hirose 8pin (12–30 VDC) · Ethernet M12 X-CODE, GigE, IEEE1588 |
| Gösterge | 3 LED |
| Çalışma / Depolama sıcaklığı | 0–40 °C / −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi / tüketimi | 24 VDC ≥2A / 48 W |
| Sertifikasyon | CE / FCC · Lazer Güvenlik Sınıfı 3R |
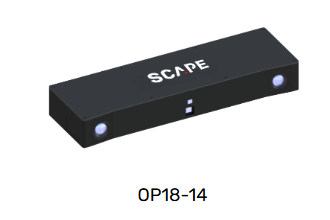
SCAPE Pro C-XL
| Boyut (U×G×Y) | 480 × 148 × 68 mm |
| Ağırlık | 3.74 kg |
| Taban çizgisi (Baseline) | 400 mm |
| Çalışma aralığı | 1100–3500 mm |
| Genişletilmiş aralık | 3500–4900 mm |
| Yakın FOV | 1050 × 1000 mm @ 1100 mm |
| Uzak FOV | 3200 × 3100 mm @ 3500 mm |
| Renkli kamera görüş açısı | H: 75° / V: 60° |
| Pozlama modu | Gri ton: Global shutter · Renkli: Rolling shutter |
| Hassasiyet — Z / X-Y | < %0.1 / < %0.5 |
| Çözünürlük — Derinlik | 1624 × 1240 piksel |
| Çözünürlük — Renkli kamera | 3248 × 2480 piksel |
| Kare hızı (derinlik) | 1.5 fps'e kadar |
| RGB-D hizalama | Var |
| API | C++, C#, Python, Halcon |
| İşletim sistemi | Windows 10/11, Ubuntu 16.04/18.04/20.04 |
| Donanım arayüzü | Hirose 8pin (12–30 VDC) · Ethernet M12 X-CODE, GigE, IEEE1588 |
| Gösterge | 3 LED |
| Çalışma / Depolama sıcaklığı | 0–40 °C / −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi / tüketimi | 24 VDC ≥2A / 48 W |
| Sertifikasyon | CE / FCC · Lazer Güvenlik Sınıfı 3R |
Bin-picking, nesne tespiti (poz tahmini), depaletleme/paletleme ve geniş alan uygulamaları için uygundur. Küçük alanlardan çok geniş alanlara kadar tarama yapabilen bu serinin Pro C-XL modeli özellikle büyük yüzeyli uygulamalarda tercih edilir.
SCAPE Ultra Endüstriyel 3D Tarayıcılar
Sabit montaj için tasarlanan monoküler Ultra serisi, yüksek hassasiyet ve düşük gürültülü nokta bulutu verisi sunar. Dahili shutter mekanizması, projeksiyon ışığının sahne dışına taşmasını önleyerek veri kalitesini korur. Sabit tasarımı sayesinde veri toplama sürecinde robotun beklemesine gerek kalmaz; bu da çevrim süresini 1 saniyeye kadar indirir.
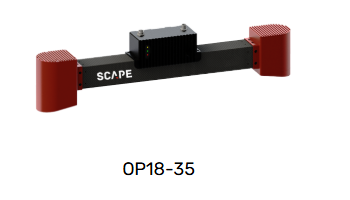
SCAPE Ultra-L
| Boyut (U×G×Y) | 647 × 165 × 78 mm |
| Ağırlık | 2.49 kg |
| Taban çizgisi (Baseline) | 550 mm |
| Çalışma aralığı | 1057–2070 mm |
| Yakın FOV | 800 × 700 mm @ 1057 mm |
| Uzak FOV | 1700 × 1400 mm @ 2070 mm |
| Pozlama modu (Derinlik) | Global shutter |
| Hassasiyet — Z / X-Y | < %0.1 / < %0.5 |
| Çözünürlük (Z / derinlik) | 1624 × 1240 piksel |
| Tarama süresi (tipik) | 0.9–1.5 sn |
| Veri çıktısı | Derinlik, nokta bulutu — wrl, obj, pcd, ply |
| API | C++, C#, Python, Halcon |
| İşletim sistemi | Windows 10/11, Ubuntu 16.04/18.04/20.04 |
| Donanım arayüzü | Hirose 8pin (12–30 VDC) · Ethernet M12 X-CODE, GigE, IEEE1588 |
| Çalışma / Depolama sıcaklığı | 0–40 °C / −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi / tüketimi | 24 VDC ≥2A / 35 W |
| Sertifikasyon | CE / FCC · Lazer Güvenlik Sınıfı 3R |
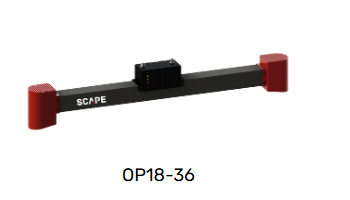
SCAPE Ultra-XL
| Boyut (U×G×Y) | 966 × 165 × 80 mm |
| Ağırlık | 2.95 kg |
| Taban çizgisi (Baseline) | 860 mm |
| Çalışma aralığı | 1521–3800 mm |
| Yakın FOV | 1300 × 1000 mm @ 1521 mm |
| Uzak FOV | 2600 × 2500 mm @ 3800 mm |
| Pozlama modu (Derinlik) | Global shutter |
| Hassasiyet — Z / X-Y | < %0.1 / < %0.5 |
| Çözünürlük (Z / derinlik) | 2048 × 1536 piksel |
| Tarama süresi (tipik) | 0.9–1.5 sn |
| Veri çıktısı | Derinlik, nokta bulutu — wrl, obj, pcd, ply |
| API | C++, C#, Python, Halcon |
| İşletim sistemi | Windows 10/11, Ubuntu 16.04/18.04/20.04 |
| Donanım arayüzü | Hirose 8pin (12–30 VDC) · Ethernet M12 X-CODE, GigE, IEEE1588 |
| Çalışma / Depolama sıcaklığı | 0–40 °C / −20–70 °C |
| Bağıl nem | %20–80 RH |
| Koruma sınıfı | IP65 |
| Güç girişi / tüketimi | 24 VDC ≥2A / 35 W |
| Sertifikasyon | CE / FCC · Lazer Güvenlik Sınıfı 3R |
Yüksek hassasiyetli bin-picking, nesne tespiti, derinlik verisi çıkarımı, endüstriyel muayene ve makine yönlendirme gibi geniş bir uygulama yelpazesine uygundur. Orta ölçekli alanlardan çok geniş alanlara kadar tarama imkânı sunar.